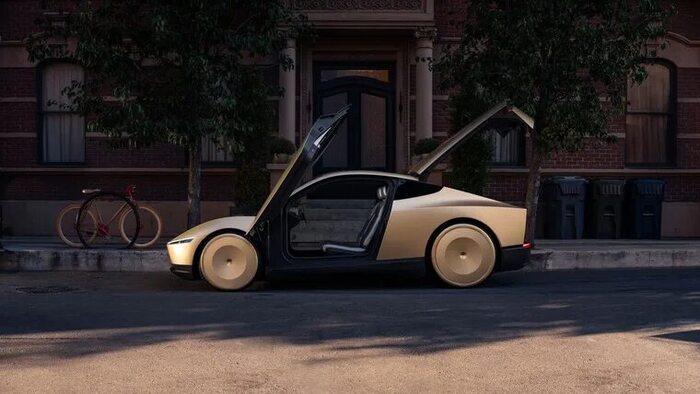
Компания Илона Маска наконец дала старт проекту, о котором громко заявляла ещё два года назад: «Кибертакси» (Cybercab) официально перевозит пассажиров. И сделала это почти незаметно — без пресс‑конференции и медийного шума.
Что особенного в этом такси?
🔹 Это полностью автономный электрокар без руля и педалей — управление берёт на себя ИИ.
🔹 У него футуристичный дизайн в духе Cybertruck и отличная аэродинамика.
🔹 В салоне — всего два места: по расчётам Tesla, 90 % поездок в такси совершаются в одиночку или вдвоём.
Но не всё так гладко.
⚠️ Американские регуляторы уже начали аудит: им нужно понять, насколько такие машины соответствуют действующим стандартам безопасности — они ведь писались для авто с водителем.
⚠️ Многие эксперты сомневаются в успехе проекта: у Tesla пока гораздо меньший опыт автономного пробега по сравнению с конкурентами вроде Waymo.
⚠️ Есть и более глубокие проблемы — от отношения медиа к Илону Маску до сложностей масштабирования и окупаемости.
При этом Tesla утверждает, что в тестовом режиме «Кибертакси» уже проехали 1,6 миллиона километров — внушительная цифра, но её сложно сравнивать с показателями других игроков рынка из‑за разных условий тестирования.
А как вы относитесь к идее такси без водителя? Доверили бы поездку искусственному интеллекту? Пишите в комментариях! 👇
Тысячи беспилотных такси уже ездят по обычным городским улицам и возят реальных пассажиров.
У того же Waymo уже сотни миллионов миль полностью автономного пробега без водителя за рулём. И тут есть один вопрос, который почему-то почти всегда теряется в разговорах о безопасности беспилотников.
Что делает такая машина, когда аварии уже нельзя избежать? Вот конкретно в ту секунду, когда впереди человек, справа другой автомобиль, слева велосипедист, а остановиться уже невозможно. Куда она поедет?
Это старая проблема вагонетки, только раньше её обсуждали философы, а теперь эта вагонетка реально ездит по улицам. Обычно на этот вопрос компании отвечают примерно так:
“Машина минимизирует вред”.
Звучит разумно. Только это не ответ. Что значит “минимизировать вред”? Допустим, прямо почти наверняка будет тяжело травмирован один человек. Если свернуть, риск для него станет меньше, зато появится риск для трёх других. Что лучше? А если с одной стороны пассажир, а с другой пешеход? А если один нарушил правила? А если можно с высокой вероятностью убить одного человека или создать меньший риск сразу для нескольких?
Как ни называй это решение, в какой-то момент машина обязана выбрать. Можно говорить про оценку риска, тяжесть последствий, стоимость траектории и что угодно ещё. Суть от этого не меняется. Машина выбирает один вариант из нескольких, и этот выбор меняет риск для конкретных людей.
Даже самое простое правило вроде “никогда не сворачивать, а только тормозить прямо” уже является вполне определённым решением. Оно означает, что система считает недопустимым переносить угрозу на другого человека, даже если такой манёвр мог бы уменьшить общий вред. То есть проблема никуда не делась. Её просто перевели с языка философии на язык алгоритмов.
Теперь про масштаб.
У Waymo показатель аварий с тяжёлыми травмами или хуже находится примерно на уровне 0,01 случая на миллион автономных миль. Это не смертность, а более широкая категория.
Но для мысленного эксперимента возьмём очень простую цифру:
одна смерть на 100 миллионов миль.
Теперь представим, что беспилотники выполняют 20 процентов всего автомобильного пробега США. Американский автопарк проходит примерно 3,3 триллиона миль в год. 20 процентов от этого примерно 660 миллиардов миль.
При нашей условной цифре получаем около 6600 смертей в год.Это не прогноз для Waymo и вообще не попытка доказать, что беспилотники опасны. Это просто показывает масштаб. Даже очень безопасная система при массовом внедрении неизбежно будет участвовать в большом количестве смертельных аварий.
И часть этих аварий будет происходить в ситуациях, где решение машины реально влияет на исход.Значит, кто-то должен заранее определить, что именно она должна делать. Когда продолжать тормозить прямо. Когда разрешено уйти в сторону. Можно ли повысить риск для одного человека, чтобы снизить риск для другого. Должен ли пассажир иметь преимущество. Нужно ли учитывать количество людей. Можно ли учитывать нарушение правил.
Какие характеристики человека вообще допустимо принимать во внимание. И вот тут начинается самое странное. Специалисты прекрасно понимают эту проблему. Немецкая комиссия по этике автономного транспорта ещё несколько лет назад прямо писала, что выбор между человеческими жизнями нельзя превратить в простой универсальный алгоритм.
Нельзя, например, ранжировать людей по возрасту, полу или физическому состоянию. Нельзя просто сказать: тут один, там пять, значит давим одного. Но машина всё равно обязана что-то сделать. Она не может остановить развитие аварии отойти в сторону и сказать: “Этическая дилемма. Решение невозможно”. Руль в следующую миллисекунду всё равно должен повернуться на какой-то угол. Тормоз должен сработать с какой-то силой.
Из нескольких возможных действий будет выбрано одно. И если общество заранее не определило правила этого выбора, их фактически определяет производитель. Не обязательно напрямую. Никто не пишет в коде: “Если справа один человек, а слева трое, выбираем одного”.
Вместо этого есть сотни ограничений, приоритетов, коэффициентов, моделей риска и правил поведения. Но в конце вся эта система всё равно выдаёт одно конкретное действие. И вот совокупность этих правил и есть реальный ответ машины на проблему вагонетки.
Европа уже попыталась зафиксировать хотя бы часть таких принципов. Например, там прямо прописано, что нельзя считать жизнь пассажира важнее жизни человека снаружи автомобиля. Нельзя принимать решение на основании личных характеристик человека. Нужно учитывать уязвимость пешеходов и велосипедистов.
Это уже похоже на начало нормального общественного договора.Но только на начало. Потому что тысячи конкретных конфликтов всё равно остаются без ясного публичного ответа. Один человек против двух. Пассажир против пешехода. Высокий риск одному против небольшого риска нескольким. Нарушитель против того, кто ничего не нарушал. Продолжение движения прямо против активного ухода в сторону.
А дорогах всё это уже ездит. Есть разрешения, проверки, отчёты об авариях, испытания, нормативы. Но у обычного человека нет простого документа, где было бы написано: “Вот правила, по которым автономная машина действует, когда вред уже неизбежен и любой вариант плохой”.
Я могу вообще никогда не пользоваться беспилотным такси. Я не клиент Waymo. Я не покупал Tesla. Я не соглашался ни с какими условиями. Я просто перехожу дорогу.
Но в какой-то момент закрытая система частной компании может принять решение, которое напрямую касается моего физического риска.
Вот это, по-моему, и есть главный казус. У человеческого водителя есть ПДД. Они публичны. Я могу их прочитать и примерно понимать, что другой участник дороги обязан делать. У беспилотника ПДД тоже есть. Но поверх них существует ещё один слой. Внутренняя логика принятия решений самой машины. И этот слой обычному человеку почти не виден.
Получается странная конструкция. По дороге общего пользования ездит автономная система, которая в критической ситуации действует по правилам, полностью известных только её создателям и, возможно, регулятору. При этом эти правила могут определять, кому именно достанется больший риск.
Мне кажется, тут всё поставили немного задом наперёд. Сначала должен был появиться публичный набор принципов. Такой же понятный и обязательный, как ПДД. А уже потом производители должны были строить машины, которые этим принципам соответствуют.
Какие риски допустимо переносить с одного человека на другого. Имеет ли пассажир особый приоритет. Можно ли учитывать количество людей. Можно ли учитывать виновность. Когда машина имеет право менять траекторию ради уменьшения вреда. Когда обязана продолжать тормозить прямо. Какие данные о человеке она вообще имеет право использовать.
Это не должно решаться внутри частной компании. Не потому, что там плохие инженеры. Просто это не их полномочие. Инженер может реализовать любое правило. Но само правило должно появиться не в исходном коде автомобиля, а раньше, на уровне общества и закона. Потому что речь идёт не о внутреннем устройстве чужого телефона.
Эта штука ездит рядом со мной по дороге.
И если она однажды окажется в ситуации, где любой вариант плохой, я имею право заранее знать, по каким правилам она будет выбирать.
Тут в коментах к моему предыдущему посту, сразу же набежало понятно кого и стало успокаивать, что де не надо печалиться скоро вас, водителей такси, Яндекс заменит беспилотными таксо. Я там дал три железобетонных аргумента почему этого не будет в ближайшие лет 10 точно, и вот один из аргументов буквально даже не в виде картиники вместо тысячи слов в посте, а в видосе.
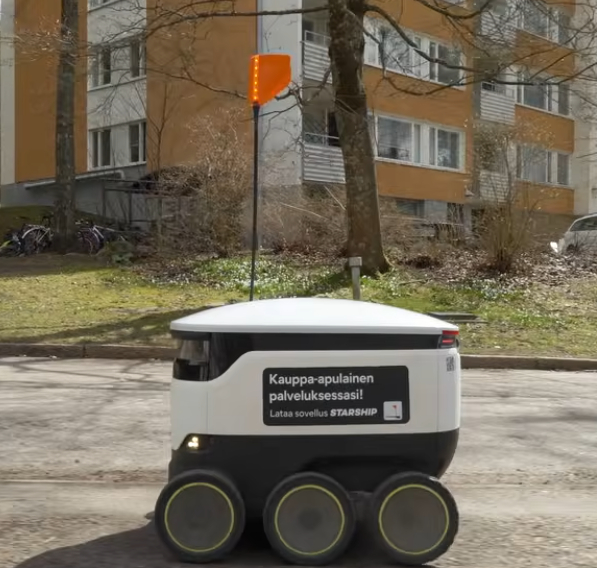
Ровер от лидера высоких технологий в России, компании Яндекс, в идеальных условиях городской среды. ( видео из СПб взято в таксистком чате)
Да кстати . тут недавно наткнулся что оказывается вот на это:
робот доставщик эстонской компании Starship Technologies появился в 2015 году
Этот робот доставщик эстонской компании Starship Technologies появился в 2015 году.
Но не думайте в 2019 году Яндекс самостоятельно разработал свой Ровер " позаимствовав концепцию и вдохновившись эстонской разработкой". ( Да да , и Яндекс. Такси это не технологии UBER, стопе а тогда почему было совместное предприятие UBER и Яндекс за долю в котором Яндекс некисло так заплатил UBER? , ну это так мысли)
А теперь мягкота:
"Робот Яндекса: В его основе лежат технологии беспилотных автомобилей. В отличие от многих аналогов, он оснащен лидаром, который помогает устройству точно строить 3D-карту местности и безопасно передвигаться, например, пересекать пешеходные переходы"
Как Ровер Яндекса пересекает пешеходные переходы мы можем убедиться выше, а также убедится на сколько "совершенны" технологии беспилотных автомобилей от Яндекс, ведь они применяются в Ровере.
Пока еще был Волож и костяк топовых девов ( которые сейчас раскрытив Nebius Group показали каким мог бы быть Яндекс здорового человека) , Яндекс еще наверное что то мог, сейчас это по сути гигантская логистическая диспетчерская курьеров и такси, и монстроподобное маркетинговое агенство, которое интегрировано в когда то неплохой поисковик.
Внедрение беспилотных автомобилей, электромобилей и мобильных приложений позволяет пассажирам быстро заказывать поездки, а водителям — управлять ими с большей комфортностью. Благодаря развитию инфраструктуры и новым сервисам, такси становится не просто средством передвижения, а частью будущего. Этот шаг открывает новые горизонты для транспортной системы Китая и делает путешествия по стране еще более удобными и экологичными.
Недавние события в отрасли демонстрируют явный переход от шумихи вокруг автономности к реальной коммерческой осуществимости.
yoad(photo credit: JPOST STAFF)
В течение многих лет ключевым вопросом, связанным с автономным вождением, был: «Когда?» Когда мы сможем заказать роботакси через приложение и ездить на нём без водителя? Когда наш личный автомобиль будет доставлять нас на работу самостоятельно? Когда мы перестанем беспокоиться об авариях, вызванных человеческим фактором?
Теперь, в 2025 году, разговор меняется. Речь уже не о том, когда и даже если, а о том, кто возглавит автономную революцию и как сделать её максимально безопасной, эффективной и доступной.
Недавние события в отрасли демонстрируют явный переход от шумихи вокруг автономности к реальной коммерческой осуществимости.
Mercedes предлагает беспилотный автомобиль , позволяющий водителям отвлечься от дороги и почитать газету за рулём. Uber и Waymo объявили о расширении услуг роботакси в городах. В июне, после многих лет обещаний и разработок, Tesla запустила свою первую службу роботакси в Остине, штат Техас. WeRide представила модель роботакси и получила разрешения на эксплуатацию в Пекине и Абу-Даби.
Это уже не отдельные эксперименты. Они отражают более глубокое понимание и принятие автопроизводителями того факта, что ответственность за предотвращение аварий переходит от водителя к самому автомобилю — практическое воплощение автономности третьего уровня, когда автомобиль берёт на себя полный контроль, но при этом ожидает, что человек будет находиться в режиме ожидания.
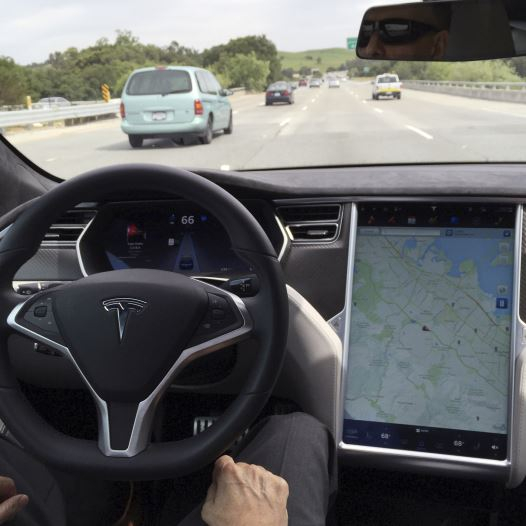
Интерьер Tesla Model S в режиме автопилота в Сан-Франциско, Калифорния, США, 7 апреля 2016 года. (Фото: REUTERS)
Понимание окружающей среды
По мере того, как рынок вступает в фазу конкуренции и внедрения, возникает фундаментальный вопрос: как беспилотный автомобиль будет по-настоящему «понимать» окружающую среду? Реалистично ли полагаться только на компьютерное зрение, как продвигает Tesla, основываясь только на камерах и искусственном интеллекте? Или же требуется более широкий набор датчиков для улучшения способности автомобиля воспринимать окружающую среду, даже если это усложнит объединение данных от нескольких технологий в режиме реального времени?
Вместо того чтобы ставить перед собой выбор между камерами, лидарами и радарами, пора понять, что их объединение — единственный путь к по-настоящему безопасным автономным транспортным средствам.
Одних камер будет недостаточно
Умный автомобиль не может принимать правильные решения, если видит лишь частичную картину реальности. Система автономного вождения должна работать надёжно и с достаточной точностью в режиме реального времени: от обнаружения пешеходов, например, ребёнка, выскочившего из-за припаркованной машины, до обнаружения велосипедиста ночью и вождения в сильный дождь и туман.
Для этого ему необходимы обширные и достоверные данные об окружающей среде, выходящие за рамки визуальной информации. Это означает точные данные о скорости и направлении движения других транспортных средств на дороге, чтобы лучше прогнозировать быстро меняющуюся дорожную обстановку.
Для этого требуется точное отображение обстановки на сотни метров впереди, чтобы обеспечить безопасный тормозной путь и более высокую скорость на автомагистралях. Для экстренного торможения требуется точное восприятие глубины, а также мельчайшие детали для обнаружения препятствий на дороге.
Радар с высоким разрешением изображения обеспечивает все эти возможности. Он точный, дальнобойный и надежно работает даже в темноте или в дождь, позволяя автомобилю «видеть» намного больше, чем может обеспечить стандартная камера.
Донести это до масс
Самая большая проблема носит не только технологический, но и экономический характер. Сегодня высокая стоимость датчиков означает, что большинство современных систем устанавливаются только в дорогих автомобилях или ограниченном количестве пилотов.
Для подлинной демократизации автономного вождения необходимо разработать передовые, но доступные технологии, которые можно будет внедрить в крупные парки роботакси, грузовиков и частных транспортных средств, а не только в дорогостоящих флагманских проектах, реализуемых гигантами отрасли.
Здесь радар имеет существенное преимущество: хотя он и является весьма инновационным, он основан на хорошо зарекомендовавшей себя, проверенной технологии и имеет значительно более низкую цену по сравнению с другими датчиками, такими как лидар.
Израиль лидирует.
В этой гонке израильские инновации играют центральную роль. Такие компании, как Mobileye, Innoviz и Arbe, выводят Израиль на передовые позиции на мировом рынке. Единственными компаниями на рынке, предлагающими радары высокого разрешения, являются Arbe и Mobileye. Например, Arbe предлагает самый детальный радар с высоким разрешением изображения в отрасли, сотрудничая с ведущими поставщиками первого уровня и автопроизводителями по всему миру.
Это не просто локальная история успеха: благодаря этим лидерам Израиль готов стать центром революции в области интеллектуальных датчиков, перенося автономное вождение из лабораторий на улицы.
Годами мы задавались вопросом, когда же наконец можно будет убрать руки с руля. Сегодня вопрос в том, как сделать эту возможность безопасной, доступной и доступной всем, а не только богатым и жителям отдельных городов.
Именно здесь кроется возможность для Израиля: объединить инновации, инженерное дело и бизнес-мышление, чтобы стать лидером мира, в котором автономное вождение — не мечта, а безопасная, доступная и универсальная реальность.
Автор — главный коммерческий директор компании Arbe Robotics.