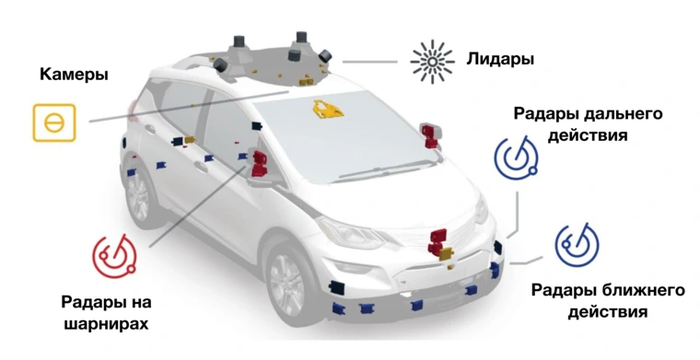
Система автономного вождения в авто без водителя, очень опасная вещь. ч2 объясняю почему на цифрах
Предыдущий пост показал, что основная масса читателей не понимает в чем заключается проблема, основная проблема в очень низкой скорости принятия решения, на нештатную ситуацию, и отсутствие контекстного прогнозирования.
Текст поста написан исходя из ситуации что есть еще один авто, это авто нарушителя который несется под 200км ч, такое на дорогах мы иногда встречаем.
Как работает система автономного вождения.
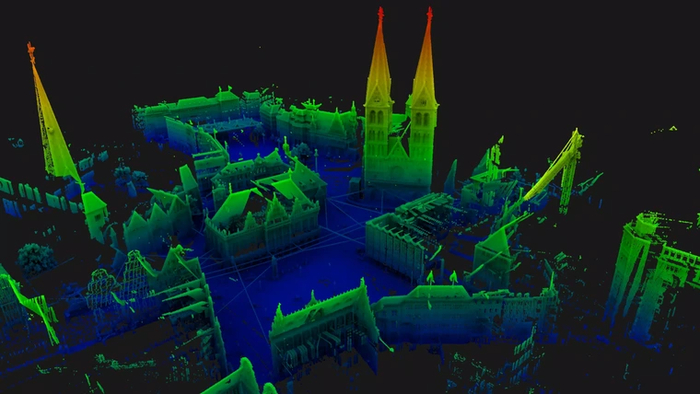
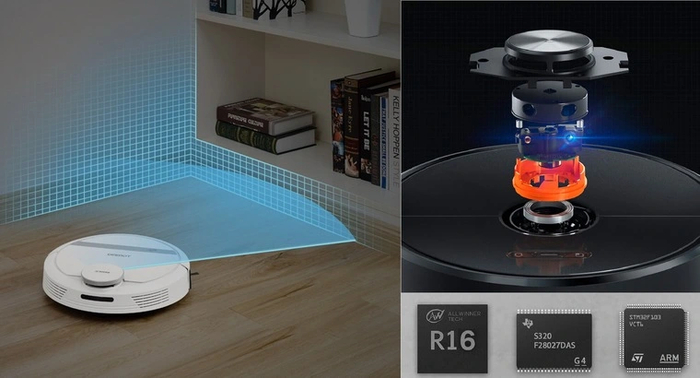
Скорость работы (считывания) автомобильного лидара оценивается по двум основным параметрам: частоте обновления кадров (Гц / FPS) и количеству точек в секунду (PPS).
Основные характеристики скорости лидара
Частота обновления (кадров в секунду): Стандартное значение для большинства автомобильных лидаров составляет 10 Гц (обновление данных 10 раз в секунду или каждые 100 мс). Некоторые модели поддерживают регулировку от 5 Гц до 20–25 Гц в зависимости от задач и скорости движения машины.
Плотность точек (точек в секунду / PPS): Современные автомобильные 3D-лидары генерируют от сотен тысяч до нескольких миллионов точек в секунду (обычно от 200 000 до 1,5 млн точек/сек и выше). Например, популярные модели выдают около 600 000 – 760 000 точек в секунду.
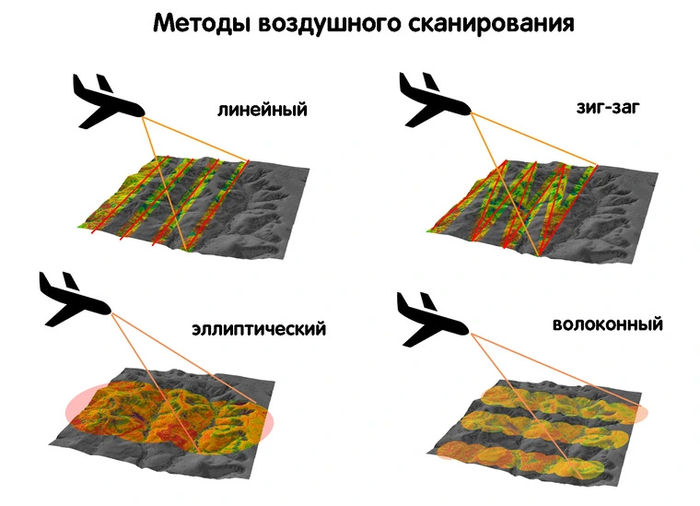
Скорость вращения / сканирования: У механических и гибридно-твердотельных лидаров скорость вращения зеркала или модуля обычно составляет от 5 до 20–25 оборотов/герц в секунду, а специализированные быстрые лидары могут работать на частоте до 200 Гц.
Как это влияет на движение автомобиля
Частота в 10 Гц позволяет бортовому компьютеру беспилотника или системы помощи водителю (ADAS) вовремя замечать пешеходов, велосипедистов и другие машины, корректируя траекторию или активируя экстренное торможение.
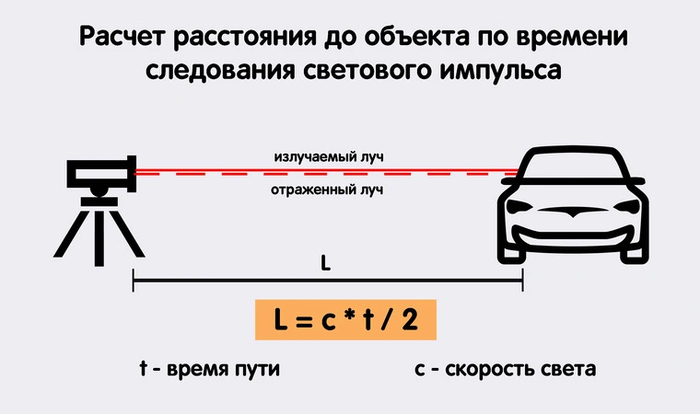
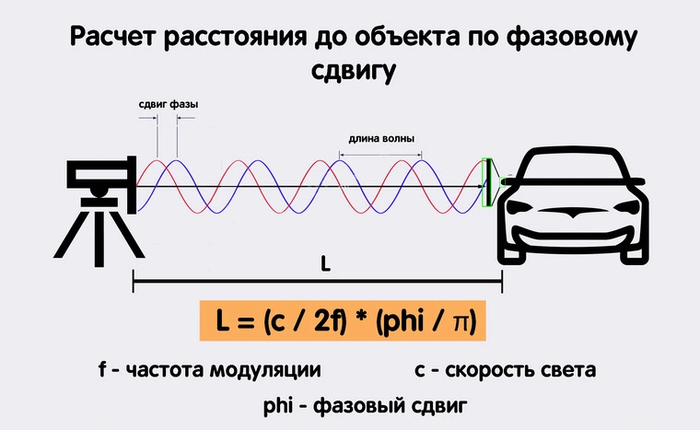
Скорость самого лазерного импульса равна скорости света — луч доходит до объекта и возвращается обратно за доли микросекунд, однако итоговое время формирования полноценного кадра (облака точек) зависит от вычислительной мощности процессора и плотности лучей.
Вероятность того, что автомобильный лидар «не заметит» (физически пропустит) объект, несущийся на скорости 200 км/ч, крайне мала и стремится к нулю. Лазерный луч работает со скоростью света, и для него объект на 200 км/ч статичен.
Однако вероятность того, что беспилотник или система ADAS не успеет среагировать и предотвратить аварию, приближается к 100%.
Проблема заключается не в считывании луча, а в физике движения, математике построения кадра и слепых зонах. Вот математический и технический разбор этой ситуации.
1. Физика считывания: почему лидар точно зафиксирует объект
Скорость нарушителя в 200 км/ч — это 55,5 метра в секунду.
Лидар выпускает миллионы импульсов в секунду. Дальность работы топовых автомобильных лидаров (например, от LSLiDAR или Hesai) составляет 200–300 метров.
Нарушитель преодолеет эту дистанцию (от зоны обнаружения до столкновения) примерно за 3,6 – 5,4 секунды.
При стандартной частоте лидара в 10 Гц (10 кадров в секунду), за это время система успеет «сфотографировать» нарушителя от 36 до 54 раз!
Физического пролета объекта сквозь лазерные лучи без фиксации не произойдет. Облако точек (Point Cloud) отобразит нарушителя еще на дальних подступах.
2. Главная уязвимость: Скорость валидации («4 из 7»)
Роботизированный автомобиль не может тормозить или перестраиваться от одной-единственной точки, появившейся на радаре. Это привело бы к постоянным опасным фантомным торможениям на трассе.
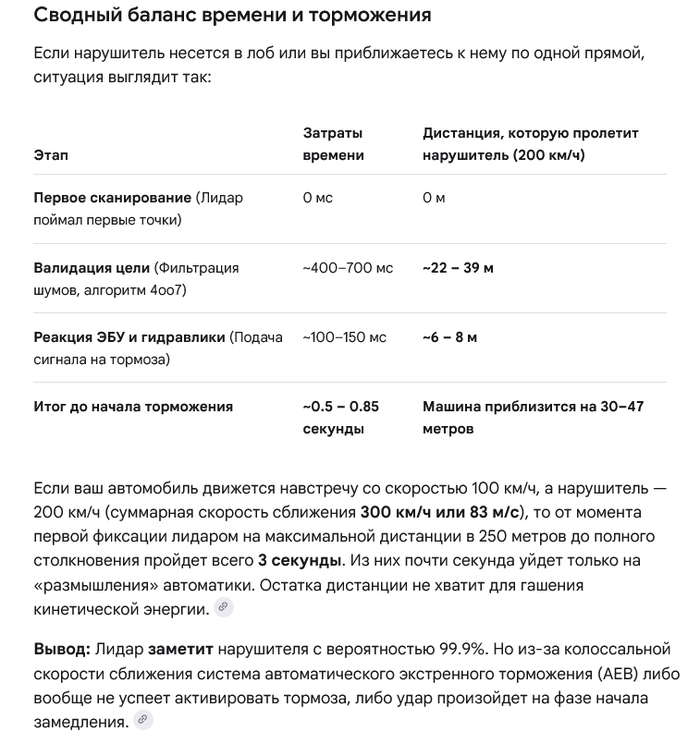
По международным стандартам безопасности автономного вождения используется алгоритм уверенности (например, 4oo7 — 4 out of 7): компьютеру нужно увидеть объект на 4 кадрах из 7 подряд, чтобы подтвердить, что это реальная машина, а не шум или пыль.
При частоте лидара 10 Гц (1 кадр каждые 100 мс) на валидацию цели уйдет 400–700 мс.
За эти 0,7 секунды нарушитель пролетит 39 метров только на то, чтобы ваш компьютер «осознал» его присутствие и классифицировал как угрозу.
3. Сценарий, где вероятность «не заметить» равна 100% (Слепая зона)
Лидар гарантированно пропустит нарушителя в двух случаях:
Геометрическая слепая зона (Перекресток или изгиб дороги): Если нарушитель вылетает из-за угла здания, забора или фуры. На скорости 200 км/ч он преодолеет последние 50 метров видимого участка за 0,9 секунды. Системе беспилотника потребуется около 0,2–0,4 секунды на детекцию, и у нее останется всего полсекунды. Сделать что-либо физически невозможно.
Угловой шаг сканирования: Лидар сканирует пространство не сплошной стеной, а лучами с определенным шагом (например, 0.1°). На расстоянии 200 метров между лучами образуются «пустые» пространства в десятки сантиметров. Машина, летящая строго перпендикулярно, теоретически может частично попасть в этот зазор на первом кадре, но на втором (через 100 мс) ее положение изменится, и лучи ее поймают.
В чем человек безоговорочно проигрывает лидару
Иллюзия расстояния и скорости: Человеческий глаз очень плохо оценивает скорость объектов, движущихся прямо на него (навстречу). Мы оцениваем расстояние по изменению углового размера машины. На скорости 200 км/ч машина визуально «взрывается» (резко увеличивается в размерах) в самый последний момент. Лидар же измеряет расстояние лазером с точностью до миллиметра в каждом кадре и сразу видит безумное ускорение сближения.
Фактор внезапности и испуг: При фиксации внезапной угрозы у человека выделяется адреналин, что может вызвать ступор (замирание на 1–2 секунды) или панический хаотичный поворот руля. Робот не испытывает эмоций — он начнет тормозить или уклоняться хладнокровно и мгновенно.
Обзор: Человек смотрит только вперед. Если нарушитель летит сбоку или сзади, человек его не видит. Лидар сканирует пространство вокруг машины на 360 градусов непрерывно.
В чем человек превосходит лидар (Главное оружие мозга)
Главное преимущество человека — контекстное прогнозирование.
Компьютер беспилотника живет «здесь и сейчас». Он высчитывает траектории строго по факту движения точек в пространстве.
Человеческий мозг постоянно строит ментальные модели. Опытный водитель затылком чувствует опасность: он видит издалека мечущуюся по рядам машину, замечает неадекватное поведение, слышит рев мотора или видит клубы пыли из-под колес нарушителя за сотни метров. Человек начинает перестраиваться на обочину или снижать скорость превентивно (заранее), еще до того, как нарушитель вошел в зону прямой видимости датчиков.