
0 просмотренных постов скрыто


69% китайских водителей считают автопилот обязательной опцией в автомобиле
И другие истории из опроса McKinsey.
Технологии являются основным фактором в выборе автомобиля в Китае:
Напротив, технологическая модернизация и усовершенствованные функции оказали рост желания приобрести автомобиль на 20,7%, что почти вдвое превышает уровень 2025 года.
"Потребители голосуют своим поведением", - сказал Томас Фанг, партнер McKinsey. "Сейчас решения о покупке принимаются на основе повышения качества, а не снижения цен".
Ну и количество брендов в Китае начало сокращаться. Люди тяготеют к тем, кто способен поставлять продукты с эффективными функциями автоматического управления и софтверной поддержкой:
Между тем, впервые за многие годы количество брендов, на которые обращают внимание потребители, начало сокращаться. В McKinsey заявили, что потребители отдают предпочтение брендам, которые, по их мнению, способны постоянно предоставлять функции интеллектуального вождения, обновления программного обеспечения и "умный" кокпит.
"На таком высококонкурентном рынке, как Китайский, победителями станут компании, которые смогут сформулировать четкое и дифференцированное предложение для клиентов и последовательно реализовывать его с помощью интеллектуальных электромобилей, продуктов и пользовательского опыта", — сказал Дэниел Бирке, партнер McKinsey.
Ну а у нас чё, азимут на механике и шестнаре.
Показать полностью

Ответ на пост «Воры угнали фуры с логотипом NVIDIA, надеясь на дорогие чипы. Внутри было 18 тонн песка»1
Это как в не очень новом анекдоте:
В тамбуре электрички стоит мужик, у него в руках коробка от топового, дорогого телефона. На очередной станции, электричка останавливается, двери открываются и один из стоящих в тамбуре вырывает у него из рук коробку и быстро убегает. Двери закрываются, электричка трогается. Народ смотрит на мужика. А он вздыхает и говорит:
"-Ну вот бля, съездил проводить с почестями попугайчика Кешу"...

Воры угнали фуры с логотипом NVIDIA, надеясь на дорогие чипы. Внутри было 18 тонн песка1
24 сентября в Калифорнии, в городе Фримонт, со стоянки компании PlusAI (разрабатывает беспилотные грузовики, сотрудничает с NVIDIA) угнали два полуприцепа с логотипами обеих компаний. Воры приехали на своих тягачах, сломали ручные замки, подцепили прицепы и уехали.
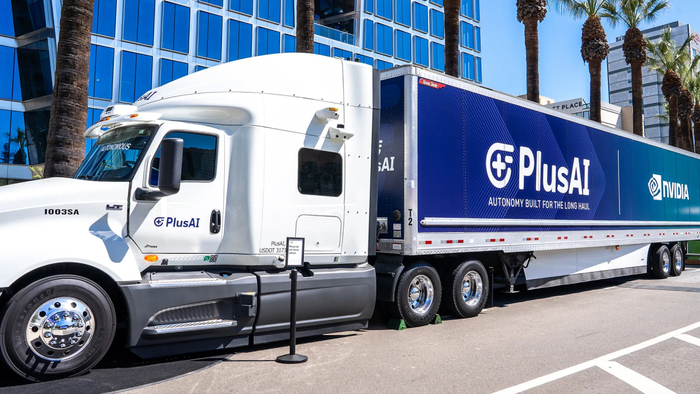
Технологичные кабины с оборудованием для автопилота стояли внутри склада — их не тронули. Воры забрали только прицепы.
В каждом прицепе было примерно по 20 000 фунтов песка — около 9 тонн. PlusAI использует песок как имитатор груза для тестов беспилотных грузовиков. Всего получилось 40 000 фунтов — примерно 18 тонн песка вместо чипов на миллионы долларов.
Как их нашли: топ-менеджер PlusAI получил текстовое сообщение от знакомого — «Горжусь твоими успехами, только что видел два ваших грузовика рядом с моей работой! :)». Вот только прицепы должны были стоять у склада в полумиле оттуда. Менеджер понял, что что-то не так, и вызвал полицию.
Прицепы нашли вскрытыми и брошенными в соседнем городе Ньюарк. Видимо, открыв двери и увидев горы песка, воры решили не утомлять себя его выгрузкой и просто сбежали. К вечеру того же дня оба прицепа вернули PlusAI — вместе с песком. Задержанных нет, расследование продолжается.
Это произошло на фоне учащившихся краж дорогостоящей техники для дата-центров. В августе Wired писал о двух случаях в Калифорнии, когда грабители целенаправленно атаковали машины с эскортом, перевозившие оборудование на миллионы долларов. Часть грузов до сих пор не нашли.
А тут воры ушли с пустыми руками и 18 тоннами песка. Не судьба.
Показать полностью

Роботакси Zeekr запущены в 14 американских городах
Компания Waymo импортировала в США более 3200 роботакси Zeekr, несмотря на 102,5% пошлины.
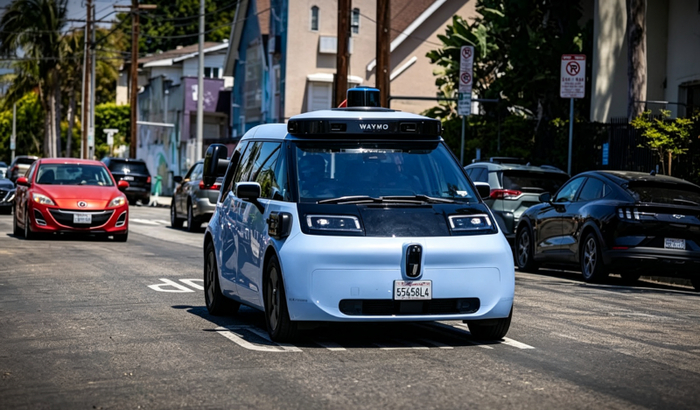
Ojai производится компанией Zeekr, подразделением Geely Group. В 2026 году Ojai поступил в автопарк Waymo и начал использоваться в такси в Сан-Франциско, Финиксе и Лос-Анджелесе.
1 сентября компания Waymo запустила общественные услуги по организации поездок без водителя в Денвере, Сан-Диего и Тампе, расширив свое присутствие в США до 14 городов.
В автомобиле используется архитектура Geely SEA-M с резервными системами управления по проводам и торможения. Его единственный задний синхронный двигатель с постоянными магнитами выдает 200 кВт (268 л.с.) и крутящий момент 342 Нм (252 фунт-фут) в паре с аккумулятором общей емкостью 93 кВт-ч. Система шестого поколения Waymo использует четыре лидарных модуля, шесть радарных датчиков и 13 внешних камер, по сравнению с 29 камерами и пятью лидарами в Jaguar I-Pace пятого поколения (от них Waymo отказалась) . В камерах Ojai используются 17-мегапиксельные тепловизоры. Корпуса датчиков с подогревом и 10 миниатюрных стеклоочистителей, каждый длиной менее 3 дюймов (76 мм), предназначены для очистки поверхностей датчиков от снега, слякоти и льда. Длина Ojai составляет 4640 мм, колесная база - 3000 мм, а раздвижные двери расположены напротив пассажирского проема без колонн. В салоне 2+3 предусмотрено четыре удобных пассажирских места, поскольку водительское сиденье для пассажиров недоступно. В аккумуляторе используется активное жидкостное охлаждение.
Показать полностью

Вышла новая модель для автономного вождения Qwen-Drive-1.0
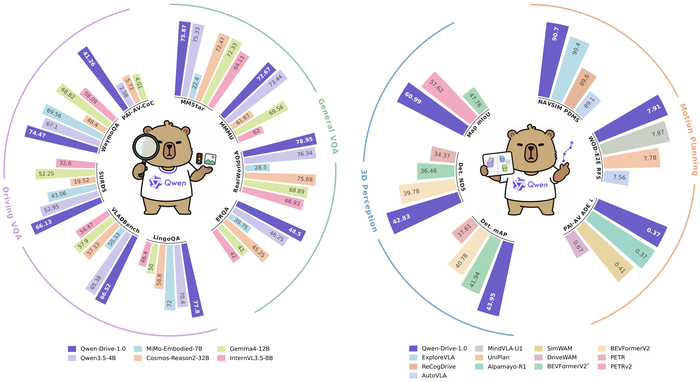
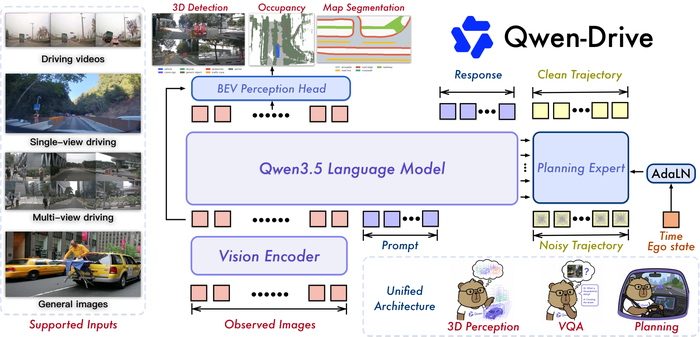
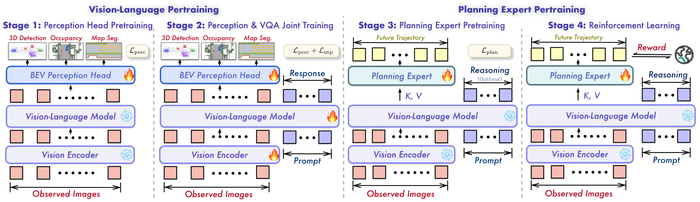
Презентована новая модель Qwen-Drive-1.0 (https://huggingface.co/Qwen/Qwen-Drive-1.0-4B), делающая первый шаг к единой визуально-языковой базовой модели для автономного вождения, объединяющей 3D-восприятие, визуальные ответы на вопросы (VQA) и планирование движения без изменения архитектуры предобученной VLM.
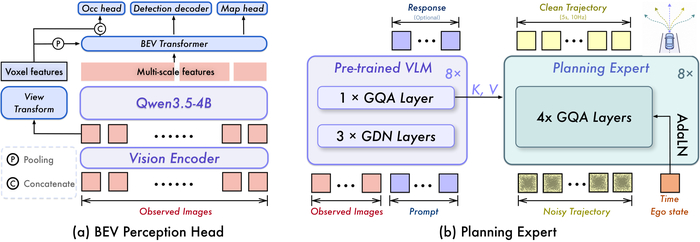
Архитектура использует предобученную мультимодальную модель Qwen3.5-4B (общий визуальный энкодер и VLM) с добавленными двумя внешними модулями. BEV-голова восприятия выполняет 3D-детекцию, предсказание семантической занятости и сегментацию BEV-карты, работая "зондом" для извлечения 3D-информации из общих представлений. Эксперт по планированию генерирует будущую траекторию эго-агента через сопоставление потоков, используя кэшированные ключи и значения VLM.
Четыре этапа обучения стартовали с предобучения BEV-головы (заморожены VLM и энкодер, обучается только голова), после чего перешли к совместному обучению восприятия и VQA, обновляющему энкодер, VLM и BEV-голову, смешивая данные вождения и общие визуально-языковые данные для сохранения базовых возможностей. Затем предобучили эксперта по планированию, заморозив VLM и энкодер, обучая его только генерации траектории (сопоставление потоков) с опциональным текстовым рассуждением. Под конец провели обучение с подкреплением (RL), оптимизируя эксперта по планированию на целевых метриках (PDMS, RFS, ADE) с групповым относительным преимуществом.
Данные меток для восприятия унифицировали (nuScenes и OpenScene), приведя их к общим классам (7 для детекции, 10 для занятости, 6 для карты), дополняя метки офлайн и сохраняя нативные сетки. Визуально-языковые данные взяли из 24 открытых датасетов (перезапись, фильтрация консистентности, получили 3.09M), прибавив собственные данные (планирование-рассуждение, порядок камер, QA по восприятию). При планировании обратились к NAVSIM, OpenScene, WOD-E2E и PAI-AV (около 2.83M примеров) с единым форматом 50 точек (5 с, 10 Гц).
Вклад содержит первую (по заявлению) VLM-модель для вождения, объединяющую восприятие, VQA и планирование без архитектурных изменений. Также дан явный BEV-зонд для 3D-восприятия и изложен рецепт этапного обучения и унификации данных, смягчающий катастрофическое забывание. Помимо того, предоставлен эксперт по планированию на сопоставлении потоков с совместным обучением на нескольких датасетах и RL-оптимизацией.
Ограничения связаны с нестабильностью причинного рассуждения при множественных причинах, неполным соответствием траектории текстовому обоснованию и разными входными форматами задач, ограничивающими перенос.
В результате восприятие превосходит специализированные детекторы по mAP или mIoU на nuScenes и OpenScene, при этом добавление 3D-надзора улучшает общие VLM-представления. У VQA присутствует значительное улучшение по метрикам вождения (77.8 на LingoQA, 66.13 на SURDS, 7.78 на Ego3D RMSE) и сильный прирост в причинных рассуждениях (в целом 41.26 на PAI-AV-CoC) с сохранением общих способностей (среднее общее VQA 66.41 против 67.40 у Qwen3.5-4B). В навыках планирования отмечены 90.7 на PDMS (NAVSIM), 7.91 на RFS (тест WOD-E2E) и снижение частоты съезда с дороги в AlpaSim с 24% до 12% после RL, а рассуждение дало небольшой прирост.
Показать полностью
3
Пакистанский беспилотный автомобиль с системой самонаведения
Пакистанский стартапер лично показал работу его технологии беспилотного управления авто, но что-то пошло не по плану. Разработчик показывал возможности технологии, но спустя несколько секунд тачка въехала в полицейскую машину, которая была единственной машиной на пустой дороге.
Показать полностью