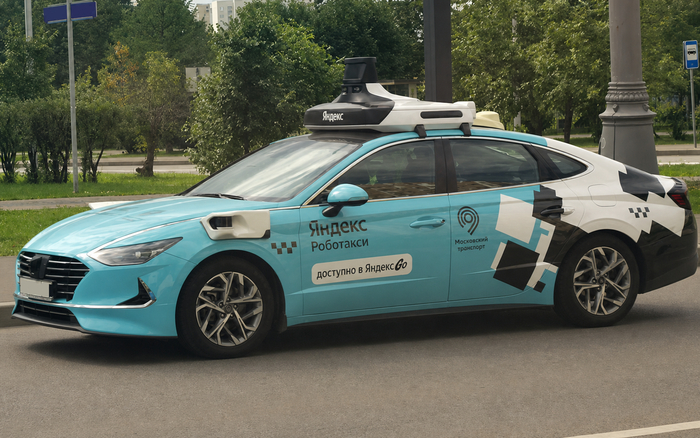
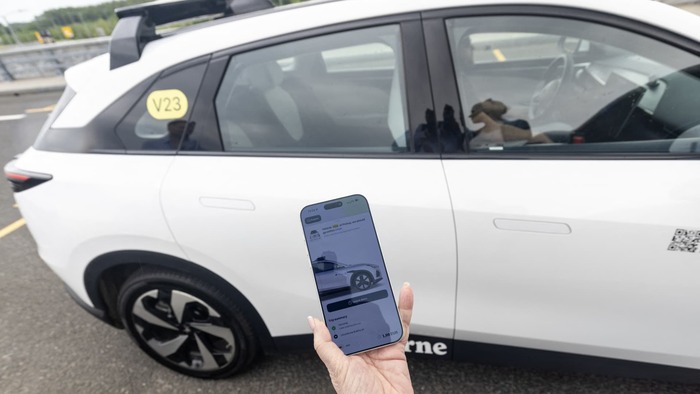
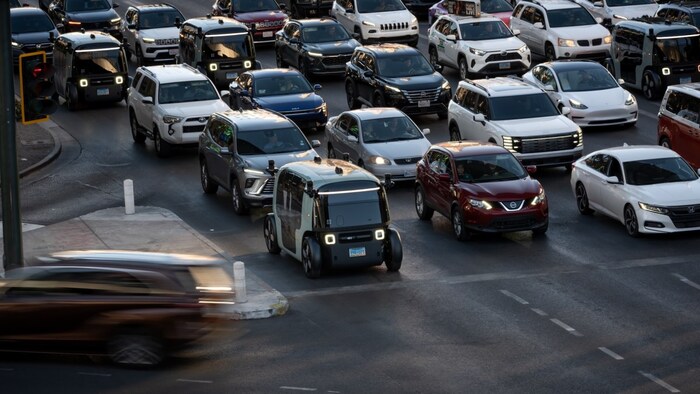
Роботизированный автомобиль, при этом сценарии 100 процентов убьёт пассажира, и будет виноват
Если авто нарушителя едет по главной 200 км ч, а робоавто выезжает с второстепенной, а выедет он 100 процентов под несущийся авто нарушителя в соответствии со своими алгоритмами.
В этой конфигурации вероятность аварии стремится к 100%, а робомобиль гарантированно станет её виновником по правилам дорожного движения (не уступил дорогу).
Это самый опасный «убийственный сценарий» для современных беспилотников. В технической среде тестирования автономных машин (например, методологиях Euro NCAP или стандарте ISO 21448) это называется критическим сценарием с ограничением видимости и экстремальной скоростью.
Вот пошаговый разбор того, почему робот попадёт в ловушку и почему его алгоритмы бессильны.
1. Как робот оценивает окно для выезда (Gap Acceptance)
Когда беспилотник стоит на второстепенной дороге, его главный алгоритм — это оценка безопасного временного интервала (Gap Acceptance). Он сканирует главную дорогу, находит приближающийся автомобиль, измеряет расстояние до него и скорость. На основе стандартных ПДД компьютер закладывает, что машина на главной едет с разрешенной скоростью (например, 60 км/ч или 90 км/ч за городом).
Если лидар видит нарушителя на расстоянии 150 метров:
При скорости 90 км/ч нарушителю ехать до перекрестка 6 секунд. Роботу нужно 3.5–4 секунды, чтобы выехать и освободить полосу. Компьютер принимает решение: «Окно безопасно, выезжаю».
Но нарушитель летит 200 км/ч (55,5 м/с)! Эти 150 метров он пролетит всего за 2,7 секунды.
2. Хронология катастрофы
Давайте по секундам распишем, что произойдет с момента, как робот решит начать движение:
0.0 сек: Робоавто стоит на перекрестке. Лидар фиксирует нарушителя на дистанции 150 метров. Нейросеть распознает объект («легковой автомобиль»).
0.1 – 0.4 сек (Фаза расчета): Компьютер пытается вычислить скорость. Чтобы точно определить скорость в 200 км/ч, роботу нужно зафиксировать изменение координат объекта на 3-4 кадрах лидара. За эти 0.3 секунды нарушитель пролетает 16.5 метров и находится уже в 133 метрах.
0.5 сек (Точка невозврата): Робот осознает, что скорость объекта аномальна (200 км/ч), но алгоритм планирования траектории может войти в критический ступор. Если робот уже отпустил тормоз и начал движение (так как первая оценка дала зеленый свет), то мгновенно остановить двухтонную машину посреди полосы он не сможет — у нее есть своя инерция.
1.0 сек: Робоавто выехало на перекресток наполовину. Нарушитель сместился еще на 55 метров. Дистанция между ними — около 60 метров.
1.5 сек: Робот активирует экстренное торможение «в пол» прямо на перекрестке (или пытается уйти на обочину, если это заложено в алгоритм).
2.7 сек: Столкновение.
Нарушитель врезается в бок или по касательной в робомобиль, который в этот момент либо только начинает разгон, либо замер от шока алгоритмов посередине дороги.
Почему лидар здесь не спасает?
Ограничение дальности: Дальность надежного распознавания легковой машины у большинства коммерческих лидаров (даже Luminar Iris или Hesai AT128) по отражающей способности составляет около 150–200 метров. При скорости 200 км/ч у робота есть всего 2.7 – 3.6 секунды общего времени с момента, как физические фотоны лазера вообще впервые коснулись кузова нарушителя.
Проблема геометрии: Если перекресток закрытый (деревья, кусты, припаркованная фура), лидар увидит нарушителя не за 150 метров, а, например, за 50. На скорости 200 км/ч это 0.9 секунды до удара. За это время робоавто успеет только перенести тормозные колодки к дискам.
Человек vs Робот в этой ситуации
Человек на второстепенной дороге в аналогичной ситуации тоже может попасть в дтп, но у него есть шанс спастись за счет двух факторов, которых пока нет у ИИ:
Опыт и слух: Человек может услышать дикий рев мотора или визг шин несущегося автомобиля за секунды до того, как увидит его, и инстинктивно останется стоять.
Понимание неадекватности: Человеческий мозг, заметив летящую машину, мгновенно округляет глаза и думает: «Псих, стою!». Робомобиль тратит драгоценные миллисекунды на математическую валидацию вектора скорости.
Итог: Робомашина выедет под колеса нарушителю. Лидар безупречно запишет в память (черный ящик) трехмерное облако точек летящей в него ракеты, но предотвратить столкновение физически и алгоритмически бортовой компьютер не успеет.